

一般社団法人AIロボット協会(AIRoA)は、AI及びロボティクスの為のオープンプラットフォームを創出しています。 English: @airoa_org
Joined July 2025
- Tweets70
- Following9
- Followers955
- Likes16





Pinned Tweet
【ロボット動作データ・基盤モデルを一般公開】
経産省・NEDOのGENIAC採択事業の成果として、モバイルマニピュレータHSR(Human Support Robot)を用いた研究開発・検証により得られた、約5,000時間のクレンジング済みデータ、π0.5の継続事前学習モデル、学習用ソースコードを公開しました。
airoa.org/ja/updates/2026080…
#AIRoA #GENIAC #フィジカルAI

一般社団法人AIロボット協会 retweeted

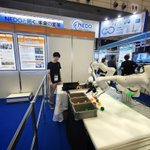
最終日 #CEATEC2026 もいよいよ終盤!
NEDOブースには多くの方々にお立ち寄りいただいています✨
未来につながる技術をぜひご覧ください。
youtube.com/live/cvTpzZ2yICU
詳細はこちら👇
🔗 nedo.go.jp/events/IT_100120.…
@ceatec #NEDOイベント
「CEATEC 2026」に出展
世界で使われるロボット基盤モデルを、日本から。
フィジカルAIの社会実装に向けた取り組みを、実機デモを交えてご紹介します。
ぜひお立ち寄りください。
📅 10月13日(火)〜10月16日(金)
📍 幕張メッセ ホール5 General Exhibitsエリア
NEDOブース「AI・ロボット」エリア(小間番号 5H440)
【展示内容】
・学習用データ収集を支える手持ち型デバイス「YUBI(Yielding Universal Bimanual Interface)」
・YUBIで収集した学習用データによる基盤モデルの開発と、ロボット実機(Franka Research 3)への展開デモ(言語による指示でロボットがタスクを自律的に実行)
・国産汎用ロボット開発コンペティションで開発された試作機(一部)
#CEATEC2026 #CEATEC #NEDO #AIRoA #Robotics #幕張メッセ #Physicalai


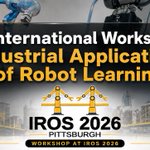
📢 IROS 2026 Workshopに参画します
9/27、米国・ピッツバーグで開催される「The 1st International Workshop on Industrial Applications of Robot Learning」にAIRoAが参画します。
AIRoA理事長・尾形哲也がInvited Speakerとして登壇、開発本部長・太田佳がOrganizerとして企画・運営に参画します。
Robot Learningを研究室から産業・実世界へ。Research Awardsを含め、産業応用に向けた議論と研究コミュニティの発展を支援します。
🔗airoa.org/ja/updates/2026092…
#IROS2026 #RobotLearning #PhysicalAI #AIRoA

9/29(火)開催の「Robotics NEXT Tokyo 2026」に、CTO 松嶋達也(@__tmats__)が登壇します。
テーマは「ロボット基盤モデルをどうスケールさせるか」
ロボット基盤モデルの開発には、データ・計算資源・ハードウェア・評価環境が一体となった大規模な基盤が必要です。AIRoAが進めるデータ収集・モデル開発・オープン基盤構築の取り組みを踏まえ、産業界がこの基盤をどう活用し、社会実装につなげていけるか、その展望を語ります。
▼日時・会場
9/29(火)14:20〜14:50
東京国際フォーラム ホールB5(参加無料・事前登録制)
▼イベント詳細
events.nikkeibp.co.jp/event/…
#AIRoA #PhysicalAI #Robotics

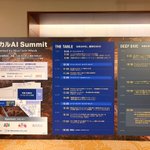
フィジカルAI Summit、盛況のうちに閉幕しました!
AIRoA尾形理事長(@tetsuyaogata1)より、ロボット基盤モデル開発とデータエコシステムの構築に向けた取り組みをご紹介しました。
夜の懇親会では、産業界・アカデミア・スタートアップの皆さまと活発な意見交換ができました。ご参加いただいたすべての皆さまに感謝申し上げます。
引き続きAIRoAの活動にご注目ください。
airoa.org
#フィジカルAISummit #AIRoA #Robotics #PhysicalAI


本日「フィジカルAI Summit」開幕! AIRoAは特別後援として参加しています。
▼試作機展示エリア:10:00〜17:00
国産汎用ロボット開発コンペ採択企業の最新試作機を展示中。ぜひご覧ください。
▼採択企業ピッチ:9:50〜10:30
パネルディスカッション:14:20〜15:00
テーマ:「国産ロボットのサプライチェーンをめぐる現状の課題と国・業界への期待」
パネリスト:
・大曽根 宏幸 氏(EmplifAI 代表取締役社長) @emplifai
・伊東 輝樹 氏(不二越 ロボット開発部 副部長)
・徳田 貴司 氏(Keigan 代表取締役CEO)@KEIGAN_PR
・山田 幸一 氏(ugo CTO)@ugo_robot
モデレーター:岡田隆太郎(AIRoA事務局長)
#フィジカルAISummit #AIRoA #Robotics #PhysicalAI


本日9/15開催の「第4回 GMO大会議 秋 フィジカルAI 2026」に、CTO 松嶋達也がパネリストとして登壇します。
テーマは「フィジカルAIを動かす学習データの作り方 ― 現場で集めるか、合成でつくるか」
実世界データと合成データをどう使い分けるのか。学習データの現在地や、データの収集・活用をめぐる課題について、産官学それぞれの立場から議論します。
ライブ配信もありますので、ぜひご覧ください!
▼イベント詳細
group.gmo/security/conferenc…
#AIRoA #PhysicalAI #Robotics

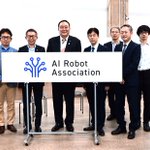
2026年9月10日、浦上健一朗内閣府政策統括官に、AIRoA平和島拠点をご視察いただきました。
当日は、ロボット動作データの収集や開発環境をご覧いただきながら、社会実装を進める上での課題、国産汎用ロボット開発コンペティションなど進行中のプロジェクトについて、意見交換を行いました。
AIRoAは、AIとロボットの融合によるロボット開発技術の革新と社会実装の推進を目的に、データの収集・管理・公開、基盤モデル・個別モデルの開発、開発コミュニティの運営等に取り組んでいます。
引き続き、日本発のフィジカルAIエコシステム構築に向けた取り組みを着実に進めてまいります。

【RSJ2026|AIRoA研究発表 9/4】
9:00|3A1-01
日本発のオープンなロボット基盤モデルを目指して --- AIRoA のデータエコシステム構想 ---
太田 佳
9:12|3A1-02
AIRoA MoMa 5k:大規模構成的モバイルマニピュレーション データセットとVLAの継続事前学習
松嶋 達也
10:32|3A2-02
See Less, Specify More: Visual Evidence Budgets for Generalizable VLAs
太田 佳
11:08|3A2-05
Personal Embodied Agent:家族の一員として成長するロボットの構想
矢野 優雅
13:20|3A3-01
Vision-based 6DoF Gripper Pose Estimation with a Fiducial Cube for the Portable YUBI System
大川 武彦
13:56|3A3-04
動力学制約下のVLA推論の最適化
太田 佳
14:44|3A3-08
3次元再構成によるReal2Sim変換基盤の構築とVLA方策評価の検証
大川 武彦
16:20|3B4-06
触覚センサを搭載したポータブルグリッパによるデータ収集と触覚を考慮したVLAモデルの学習
辛 悠真
最終日も、ぜひ発表・AIRoAブースへお越しください!
#AIRoA #RSJ2026 #PhysicalAI #Robotics
【RSJ2026| 9月2日・3日のAIRoA研究発表】
■ 9月2日(水)
13:56|1D3-04
家庭向けサービスロボットの継続的自律化に向けた実証基盤の構築と実住居への導入
矢野 優雅
■ 9月3日(木)
9:12|2A1-02
双腕ヒューマノイドロボットを用いた大規模データセット構築に関する研究
太田 佳
9:36|2A1-04
視覚言語行動モデルのための反実仮想的教師信号を用いたオフライン強化学習
太田 佳
10:32|2A2-02
YUBI: Yielding Universal Bidigital Interface for Bimanual Dexterous Manipulation at Scale
大川 武彦
11:08|2A2-05
Continuous Reasoning for Vision-Language-Action
太田 佳
11:32|2A2-07
Omni-Supervised Policy Learning for Robot Manipulation
松嶋 達也
13:32|2A3-02
System Development Supporting Large-Scale Data Collection for Building Robot Foundation Models
大久保 拓哉
14:44|2A3-08
Zero-shot Temporal Action Segmentation for Bimanual Gripper Manipulation
大川 武彦
AIRoAブースでの実機展示・VLAデモもぜひご覧ください!
#AIRoA #RSJ2026 #Robotics
【共同研究・開発パートナー募集】
「YUBI」を活用したロボットデータ収集の取り組みを一緒に進めませんか?
AIRoAでは、「YUBI」を活用した共同研究パートナー(アカデミア・産業界)を募集中です。
コミュニティ規模のデータ収集: オープンデータセットの拡充
オンデマンドタスク収集: ご要望のタスクデータを無償収集&全体公開
自社・自研究室ロボットへの実装: YUBI学習済ポリシーの展開・導入
「オープンデータでロボット学習を加速したい」というエンジニア・研究者の方はぜひ動画をご覧ください。
youtu.be/o2pTYOngsho?si=2z0n…
Special Thanks : @TOYOTA_FRC
#AIRoA #Robotics #ロボット #オープンソース #エンジニア #RSJ2026

▼共同研究に興味をお持ちいただいた方は、ぜひ下記よりご連絡ください
docs.google.com/forms/d/e/1F…
AIRoA 公式サイト: airoa.org

【AIRoA、RSJ2026に参加します】
9月1日〜4日に金沢大学で開催される「第44回日本ロボット学会学術講演会(RSJ2026)」に、ブース出展・研究発表で参加いたします。
会期中は、ロボット基盤モデル、VLA、大規模データ収集、YUBI、Personal Embodied Agentなど、AIRoAの研究開発に関連する計16件の研究発表を予定しています。
ブースでは、YUBIおよびOpenArmの実機展示と、AIRoAで収集したデータを用いて学習したVLAモデルのデモをご紹介します。
また、企画セッションではAIRoAの太田佳、松嶋達也がオーガナイザーを務めます。
研究発表とあわせて、ぜひAIRoAブースにもお立ち寄りください!
プログラムはこちら▼
ac.rsj-web.org/2026/wp-conte…
#AIRoA #RSJ2026 #PhysicalAI #Robotics
データ収集デバイス「YUBI」を活用した大規模なロボットデータ収集のためのオープン・プラットフォームに、参加しませんか?
■「YUBI」の主な特徴
軽量グリッパー設計: 大規模な操作データ収集を容易に
完全オープンソース: ハード(CAD/3Dデータ)もソフトも全公開。ゼロから開発不要
再現性の高い導入ルート: 誰でもすぐに自作・実装が可能
9/2-4のRSJ(金沢)でもブース出展し、YUBIのデモ展示を予定しています。ぜひお立ち寄りください
▼こちらからご視聴いただけます。
youtu.be/o2pTYOngsho?si=2z0n…
Special Thanks : @TOYOTA_FRC
#AIRoA #Robotics #ロボット #オープンソース #エンジニア #RSJ2026
AIRoAが特別後援する「フィジカルAI Summit 2026」の公式サイト&登壇者情報が一部公開されました。
国産汎用ロボット開発コンペティション採択企業による試作機(双腕モバイルマニピュレータ)の展示・プレゼンテーションを通じて、国産汎用ロボット開発の今をご覧いただけます。
2026年9月16日(水) パレスホテル東京 9:00-17:30
nextech-week.jp/aisummit/ja-…
プログラムの詳細は確定次第、順次公式サイトにて更新予定です。
#フィジカルAI #ロボット開発 #AIRoA

フィジカルAI産業に携わる方、フィジカルAIの導入を検討される企業、ロボット開発企業、 部品・サプライヤー・ベンダー企業の意思決定層および現場責任者の方々に ぜひご参加いただきたいイベントです。
フィジカルAIの社会実装をともに議論しましょう。
▼参加登録・最新情報はこちら
nextech-week.jp/aisummit/ja-…
採択企業各社が6か月間にわたって開発を進めてきた 国産汎用ロボットの現状を、一堂にご覧いただけます
展示企業:Enactic @enactic_ai / EmplifAI @emplifai/ HatsuMuv @HatsuMuv/ Keigan @KEIGAN_PR/ THK @THK_official_jp / ugo @ugo_robot / 不二越
展示・プレゼンテーション形式で、 国産汎用ロボットの開発において、具体的な取り組みをご紹介します。
CoRL 2026におけるAIRoA主催ワークショップ「The UMI Arena」の開催決定を発表しました!
「UMI Arena」では、参加チームが開発したロボット制御方策(ポリシー)を、共通のタスクと実ロボット環境で評価する国際コンペティションを実施。
参加チームのモデル開発を支援するため、データ収集デバイス「YUBI」を活用して収集した実世界ロボット操作データの一部に加え、リファレンスポリシーモデルと学習コードを、参加チーム限定で提供する予定です。提供データは、2026年9月までに約20,000時間規模へ段階的に拡充する計画です。 ポリシー・コンペティション/データ収集デバイス展示/論文・ポスターセッションの3トラックを通じて、共通の実機環境による評価基盤の構築と、評価方法の標準化を目指します。 招待講演者には、Shuran Song氏、Andy Zeng氏、Hao-Shu Fang氏、Yang Gao氏を迎える予定です。
詳細▼
airoa.org/ja/updates/2026082…
ワークショップ特設ページ▼
umi-arena.airoa.io
#AIRoA #CoRL2026 #RobotLearning #Robotics #PhysicalAI #YUBI
